네이버의 로봇 기술의 가장 큰 특징을 하나만 꼽으라면, 단연 클라우드입니다. 로봇을 개별적 작동하는 주체가 아니라 클라우드 기반 지능으로 통합 제어하는 방법을 연구해 왔습니다. 그 중심에 있는 것이 바로 네이버의 클라우드 로봇 시스템, ARC입니다. 단순히 많은 수의 로봇 뿐만 아니라, 휠베이스부터 4족 보행, 2족 보행까지 다양한 형태의 로봇 플랫폼이 ARC로 모두 연결됩니다.
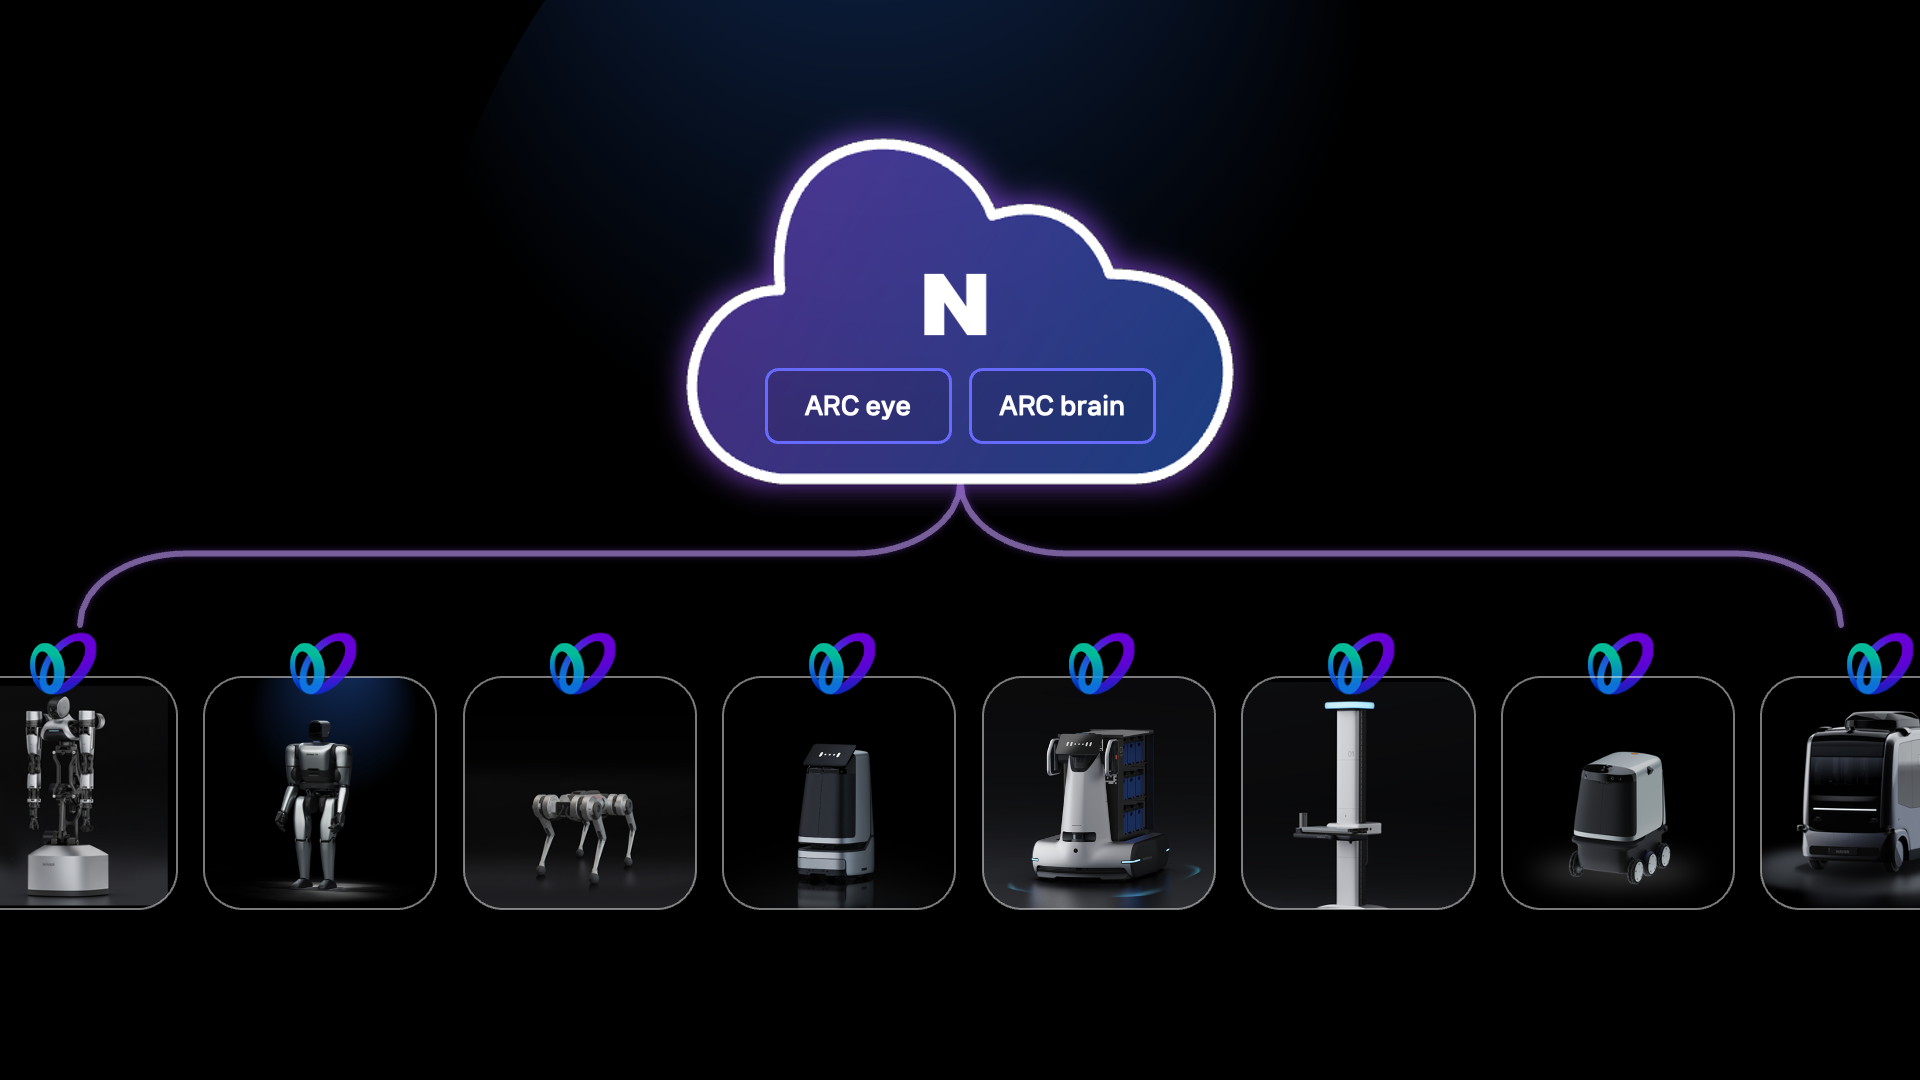
수많은 로봇의 지능을 클라우드에 연결
ARC는 클라우드 환경에서 로봇들의 제어·관리·모니터링을 담당하는 ARC brain, 로봇에게 위치와 경로 인식을 가능하게 하는 ARC eye, 그리고 로봇 서비스 생태계를 확장하는 웹 기반 OS인 ARC mind로 구성되어 있습니다.
이 구조를 통해 로봇들은 하드웨어 성능에 의존하지 않고 클라우드를 통해 새로운 알고리즘을 실시간으로 적용받으며, 서로 다른 환경에서도 일관된 방식으로 동작할 수 있습니다. 실제 네이버 1784 빌딩에서는 ARC에 연결된 100여 대의 로봇이 5G 네트워크를 통해 클라우드와 실시간 연동되며 택배, 도시락, 음료 서비스 등 다양한 업무를 수행하고 있습니다. 이 과정에서 로봇이 획득한 데이터는 다시 ARC로 전달되어, 클라우드 기반 파운데이션 모델의 학습 자원이 됩니다. 로봇을 통해 데이터를 수집하고, 클라우드에서 학습하며, 이를 다시 모든 로봇에 반영되는 선순환 구조가 만들어진 것입니다.
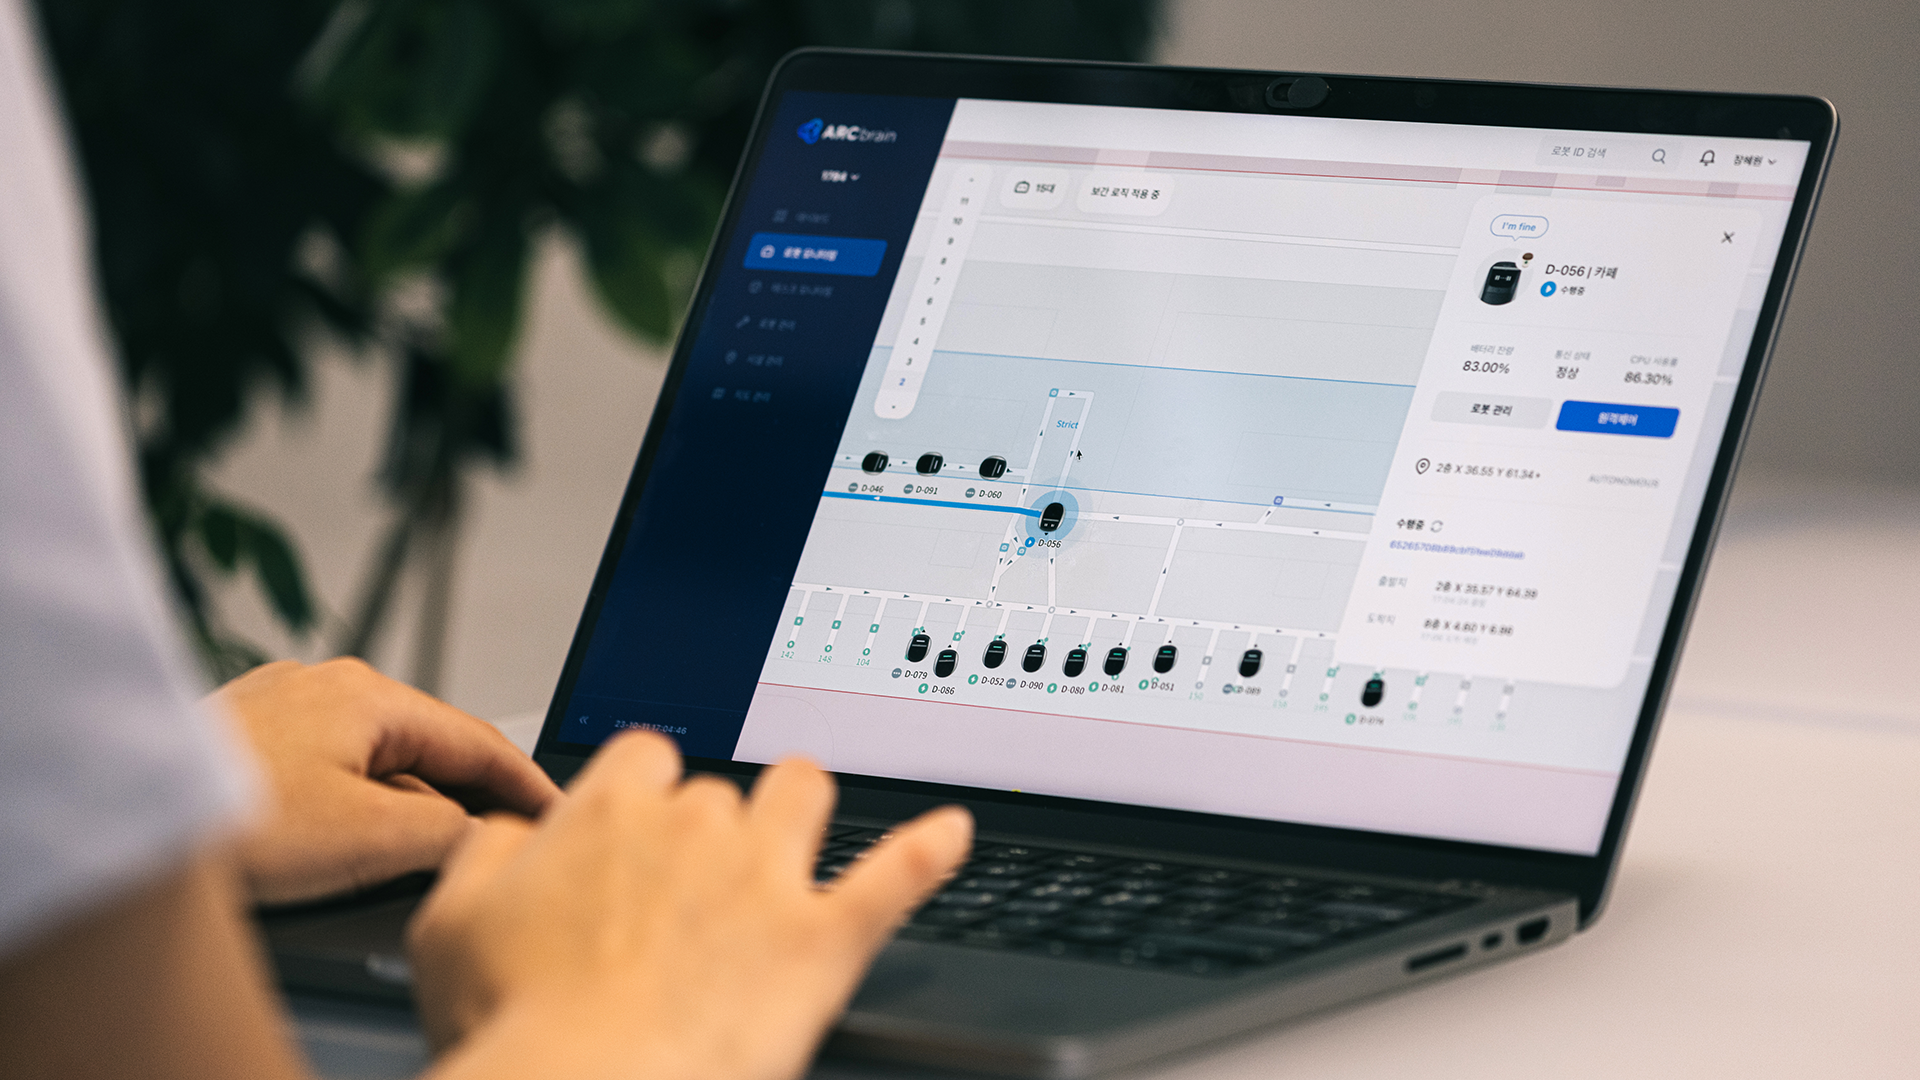
ARC brain을 통한 네이버 1784 빌딩의 멀티 로봇 제어
모양이 다른 로봇들이 하나의 거대한 두뇌로
ARC의 목표는 단일 로봇을 만드는 것이 아니라, 다양한 형태의 로봇이 하나의 시스템으로 움직이게 하는 것입니다. 네이버는 이를 위해 다양한 로봇 플랫폼을 직접 개발하여 ARC의 확장성과 호환성을 단계적으로 검증하고 있습니다.
휠베이스 기반의 루키2(Rookie 2), 가로(GaRo), 세로(SeRo), 알트비(ALT-B), 룽고(Lungo), 4족 보행 로봇 미니치타(Mini Cheetah), 양팔 로봇 앰비덱스(AMBIDEX), 그리고 2족 보행 로봇 미니노이드(MININOID) 등은 모두 ARC를 중심으로 연결되기 위한 플랫폼들입니다. 형태와 역할은 달라도 로봇들의 지능은 하나의 ARC에 기반하고 있으며, 클라우드를 통해 제어와 학습이 이루어집니다.
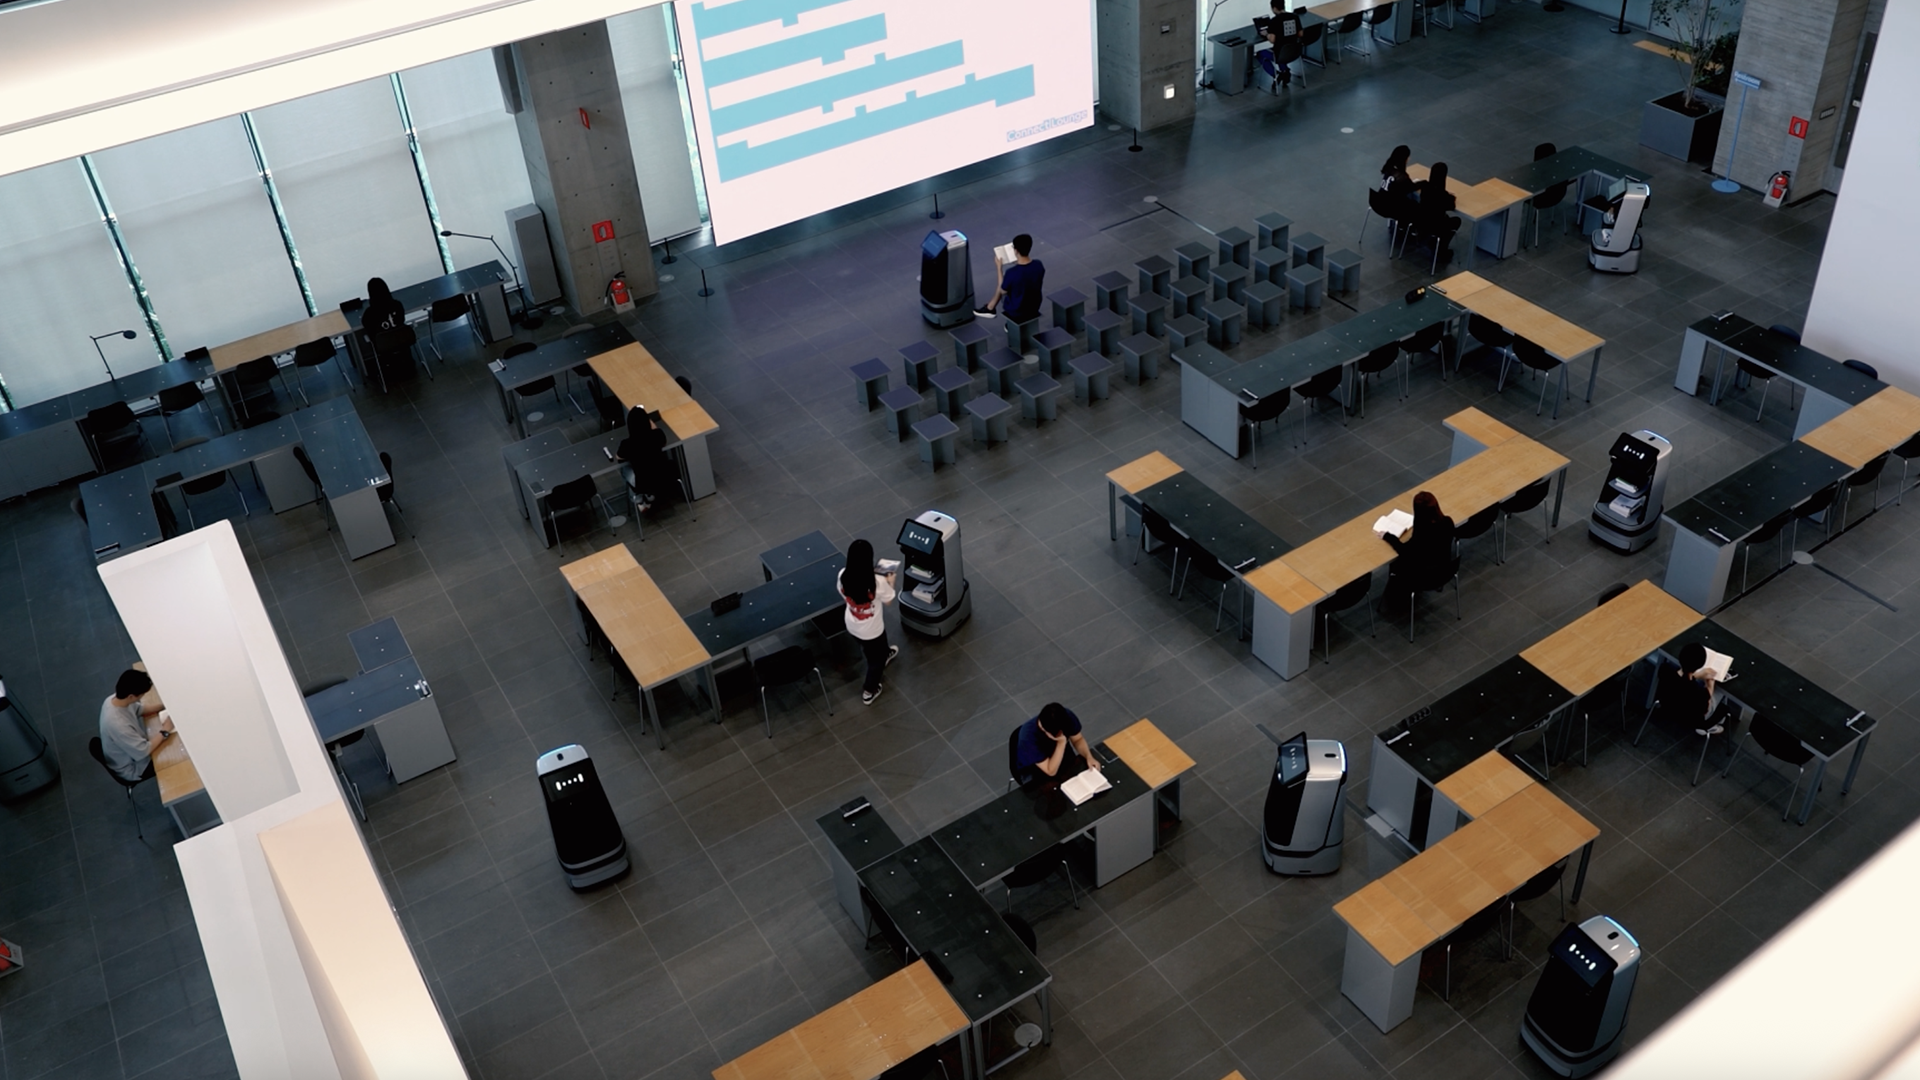
스마트 빌딩을 위한 서비스 로봇 (루키)
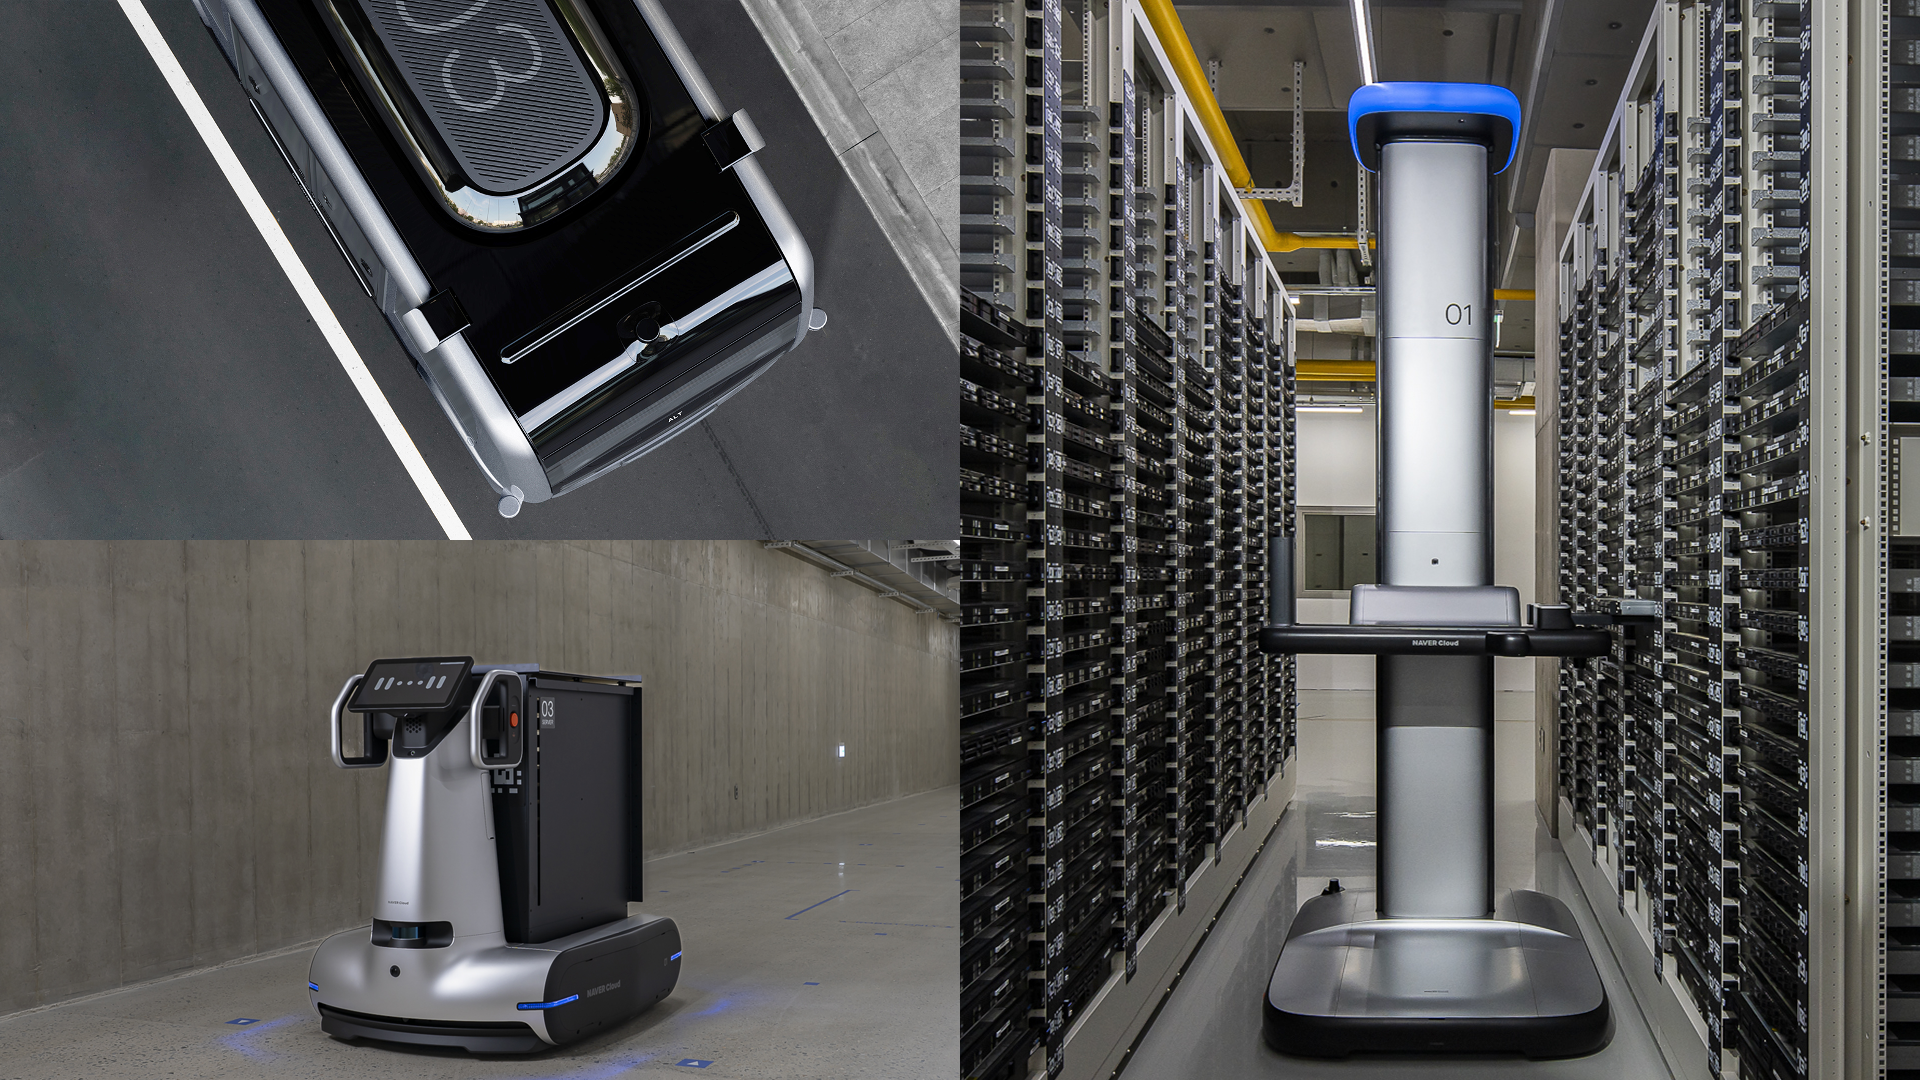
스마트 캠퍼스 속 다양한 협동 로봇 (가로, 세로, 알트비)
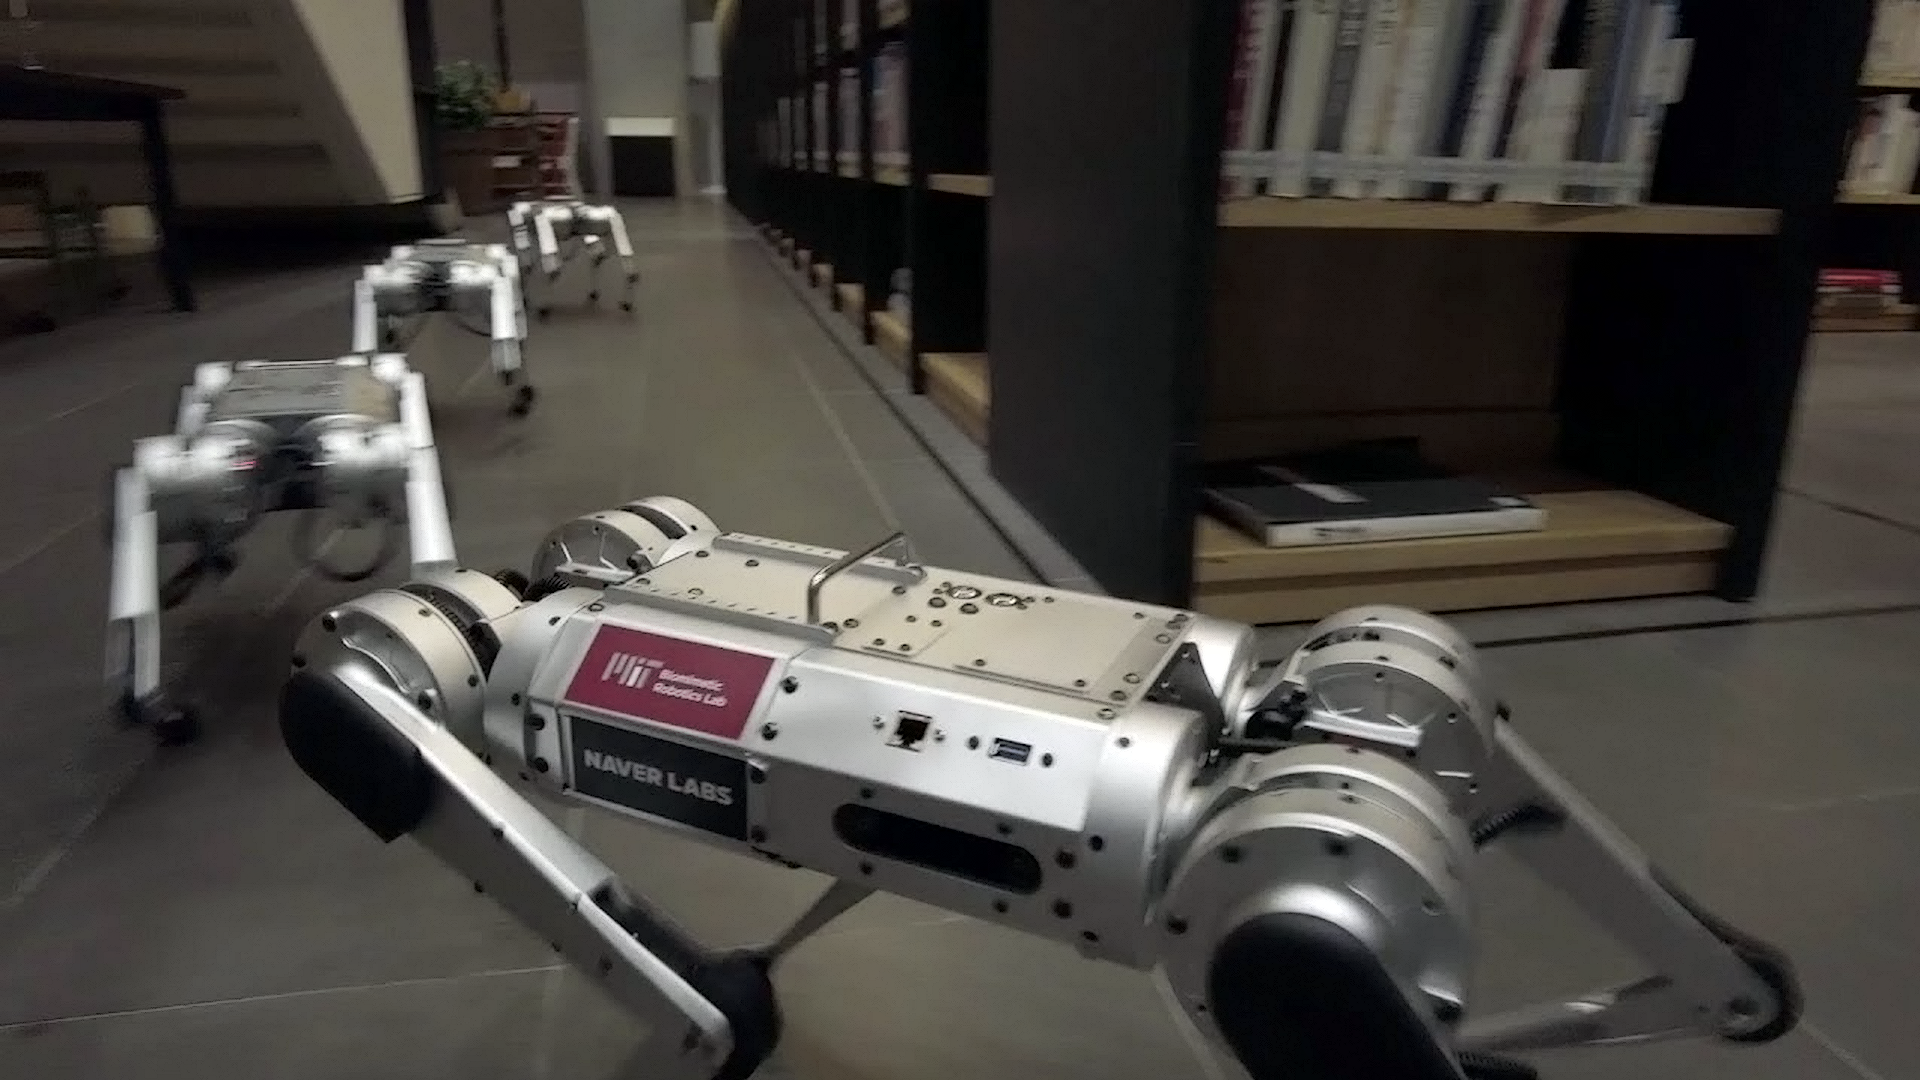
4족 보행 로봇 (미니치타)
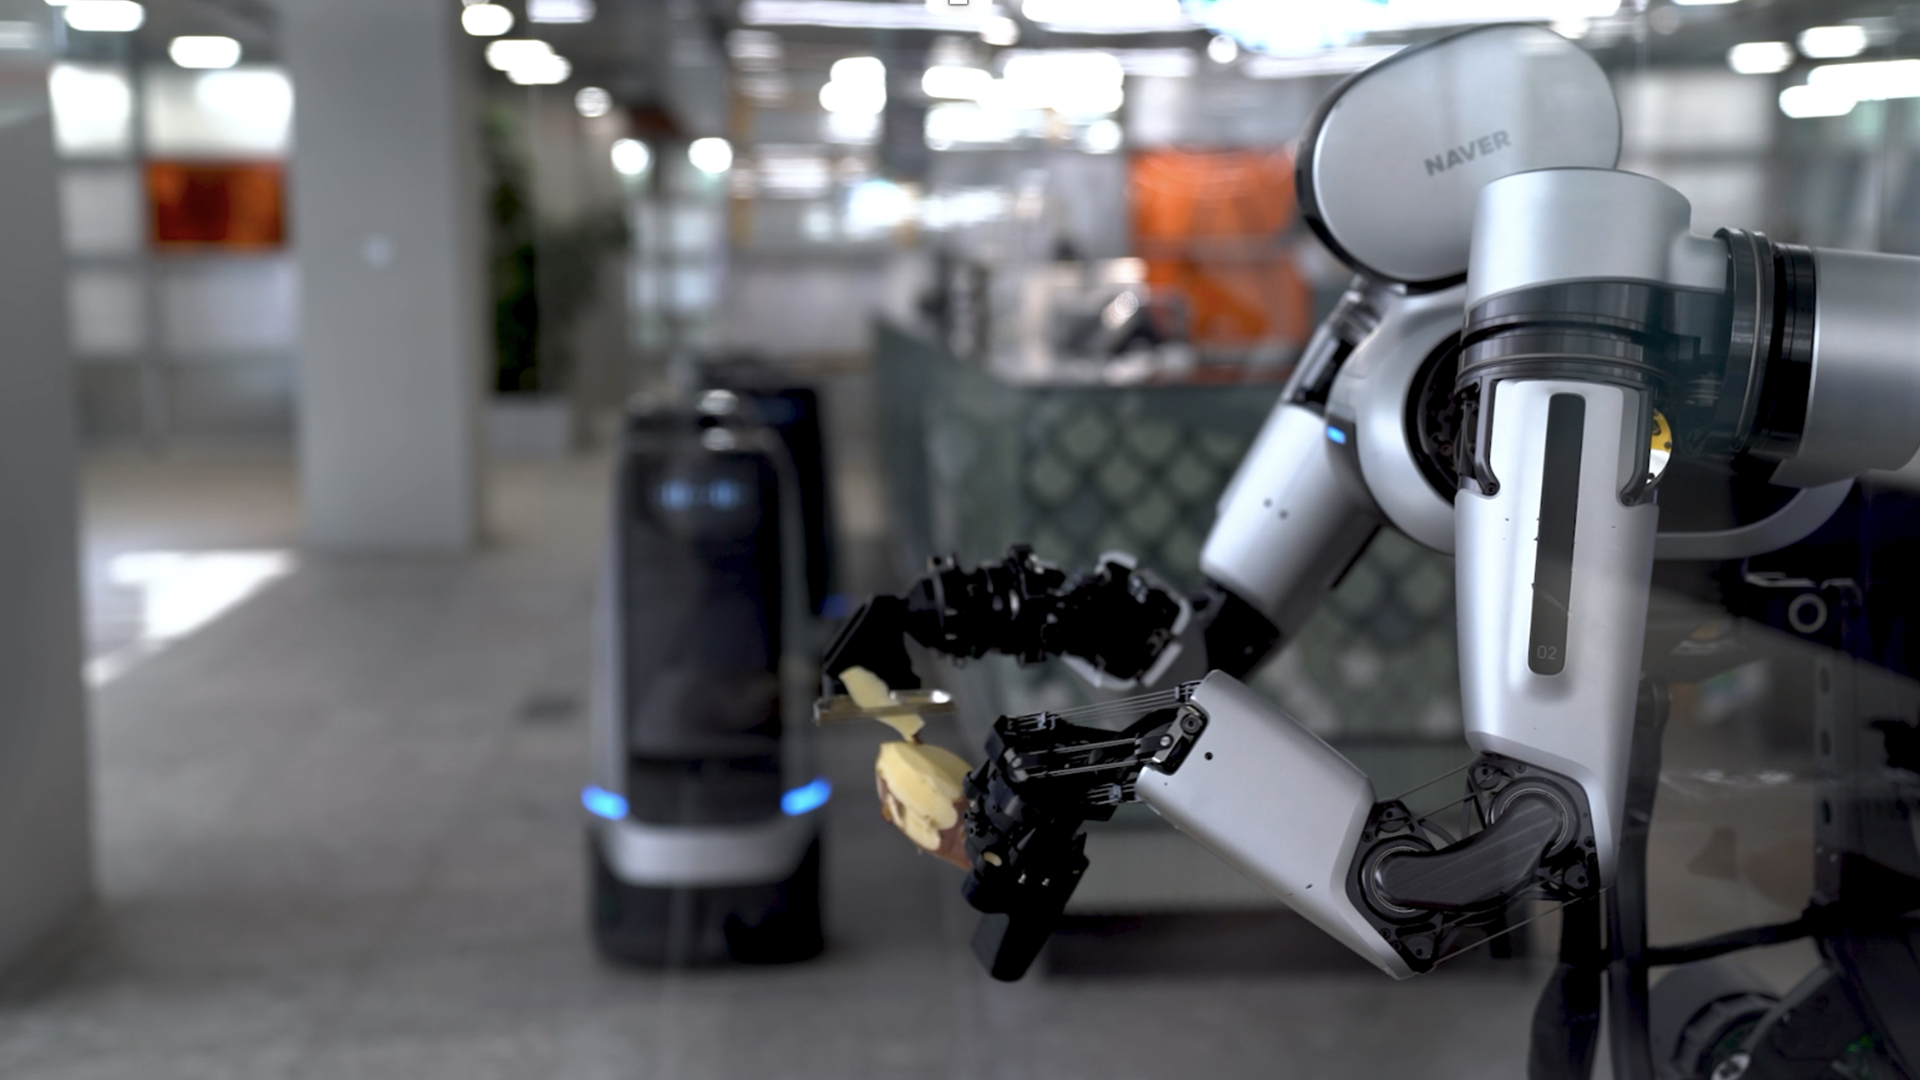
양팔 로봇 (앰비덱스)
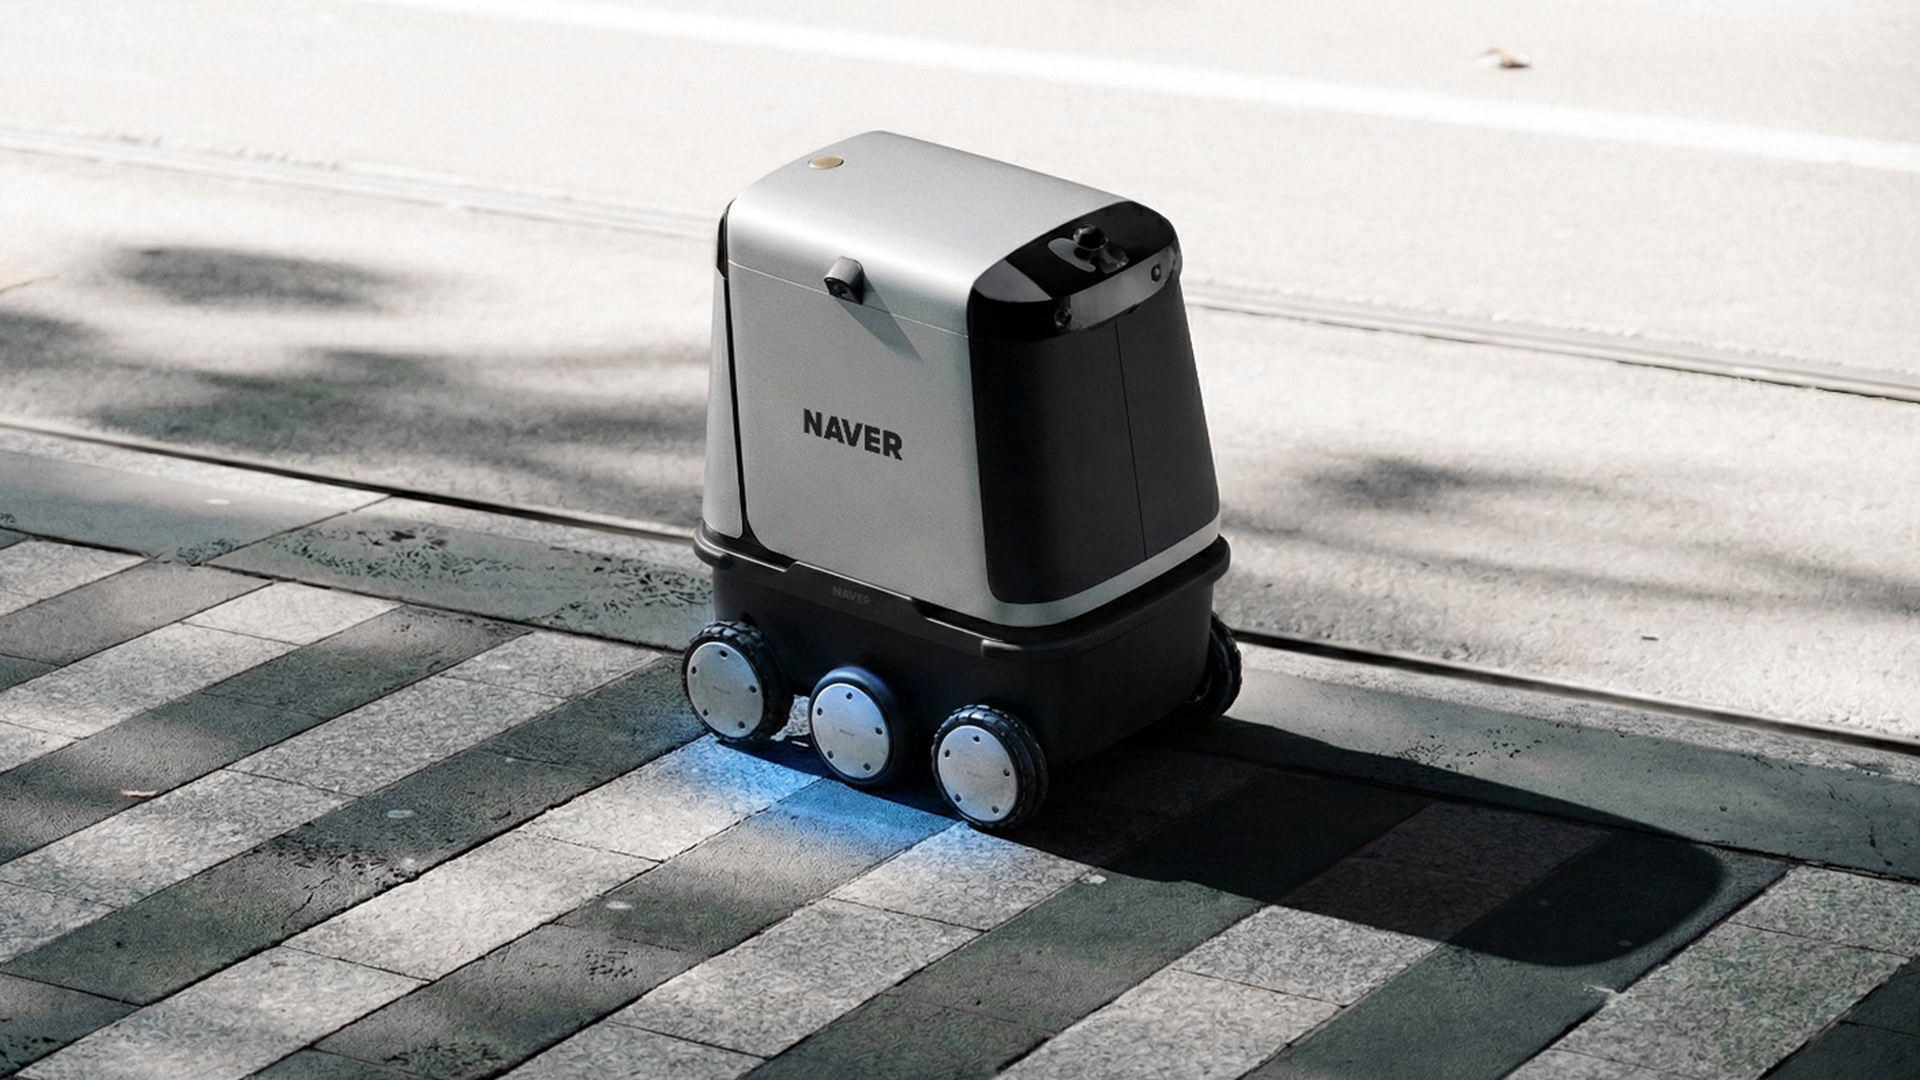
실내외를 넘나드는 서비스 로봇 (룽고)
결과적으로 다양한 센서와 구동 방식을 가진 로봇들이 하나의 공간에서, 혹은 같은 로봇이 서로 다른 공간에서 동일한 지능과 제어 체계를 공유할 수 있게 될 것입니다.
네이버의 로봇 전략은 로봇 하드웨어를 제조하여 판매하는 것이 아닙니다. 핵심은 수많은 형태의 로봇을 하나의 지능 네트워크로 연결하는 것입니다. ARC는 바로 그 중심에서, 다양한 로봇이 데이터를 공유하고 지능을 나누며, 사람들이 생활하는 일상 공간에서 자연스럽게 공존할 수 있도록 하는 시스템입니다. 아무리 형태가 달라도, 모든 로봇은 네이버라는 하나의 거대한 두뇌를 공유할 수 있게 될 것입니다.