네이버의 로보틱스는 일상 속에서 사람과 자연스럽게 공존하기 위해 나아갑니다. 네이버는 로봇의 시각·행동·상호작용을 학습하는 AI, 클라우드 기반 자율주행 로봇 플랫폼, 사용자 경험을 높이기 위해 사람과의 인터랙션 기술을 연구합니다.
AI for Robotics
네이버는 로봇이 보고 움직이고 소통하기 위한 능력을 AI로 학습시킵니다. 대표적인 기술로는 비전 파운데이션 모델 더스터(DUSt3R)와 유니버셜 AI 인코더 디바인(DIVINE)이 있습니다.
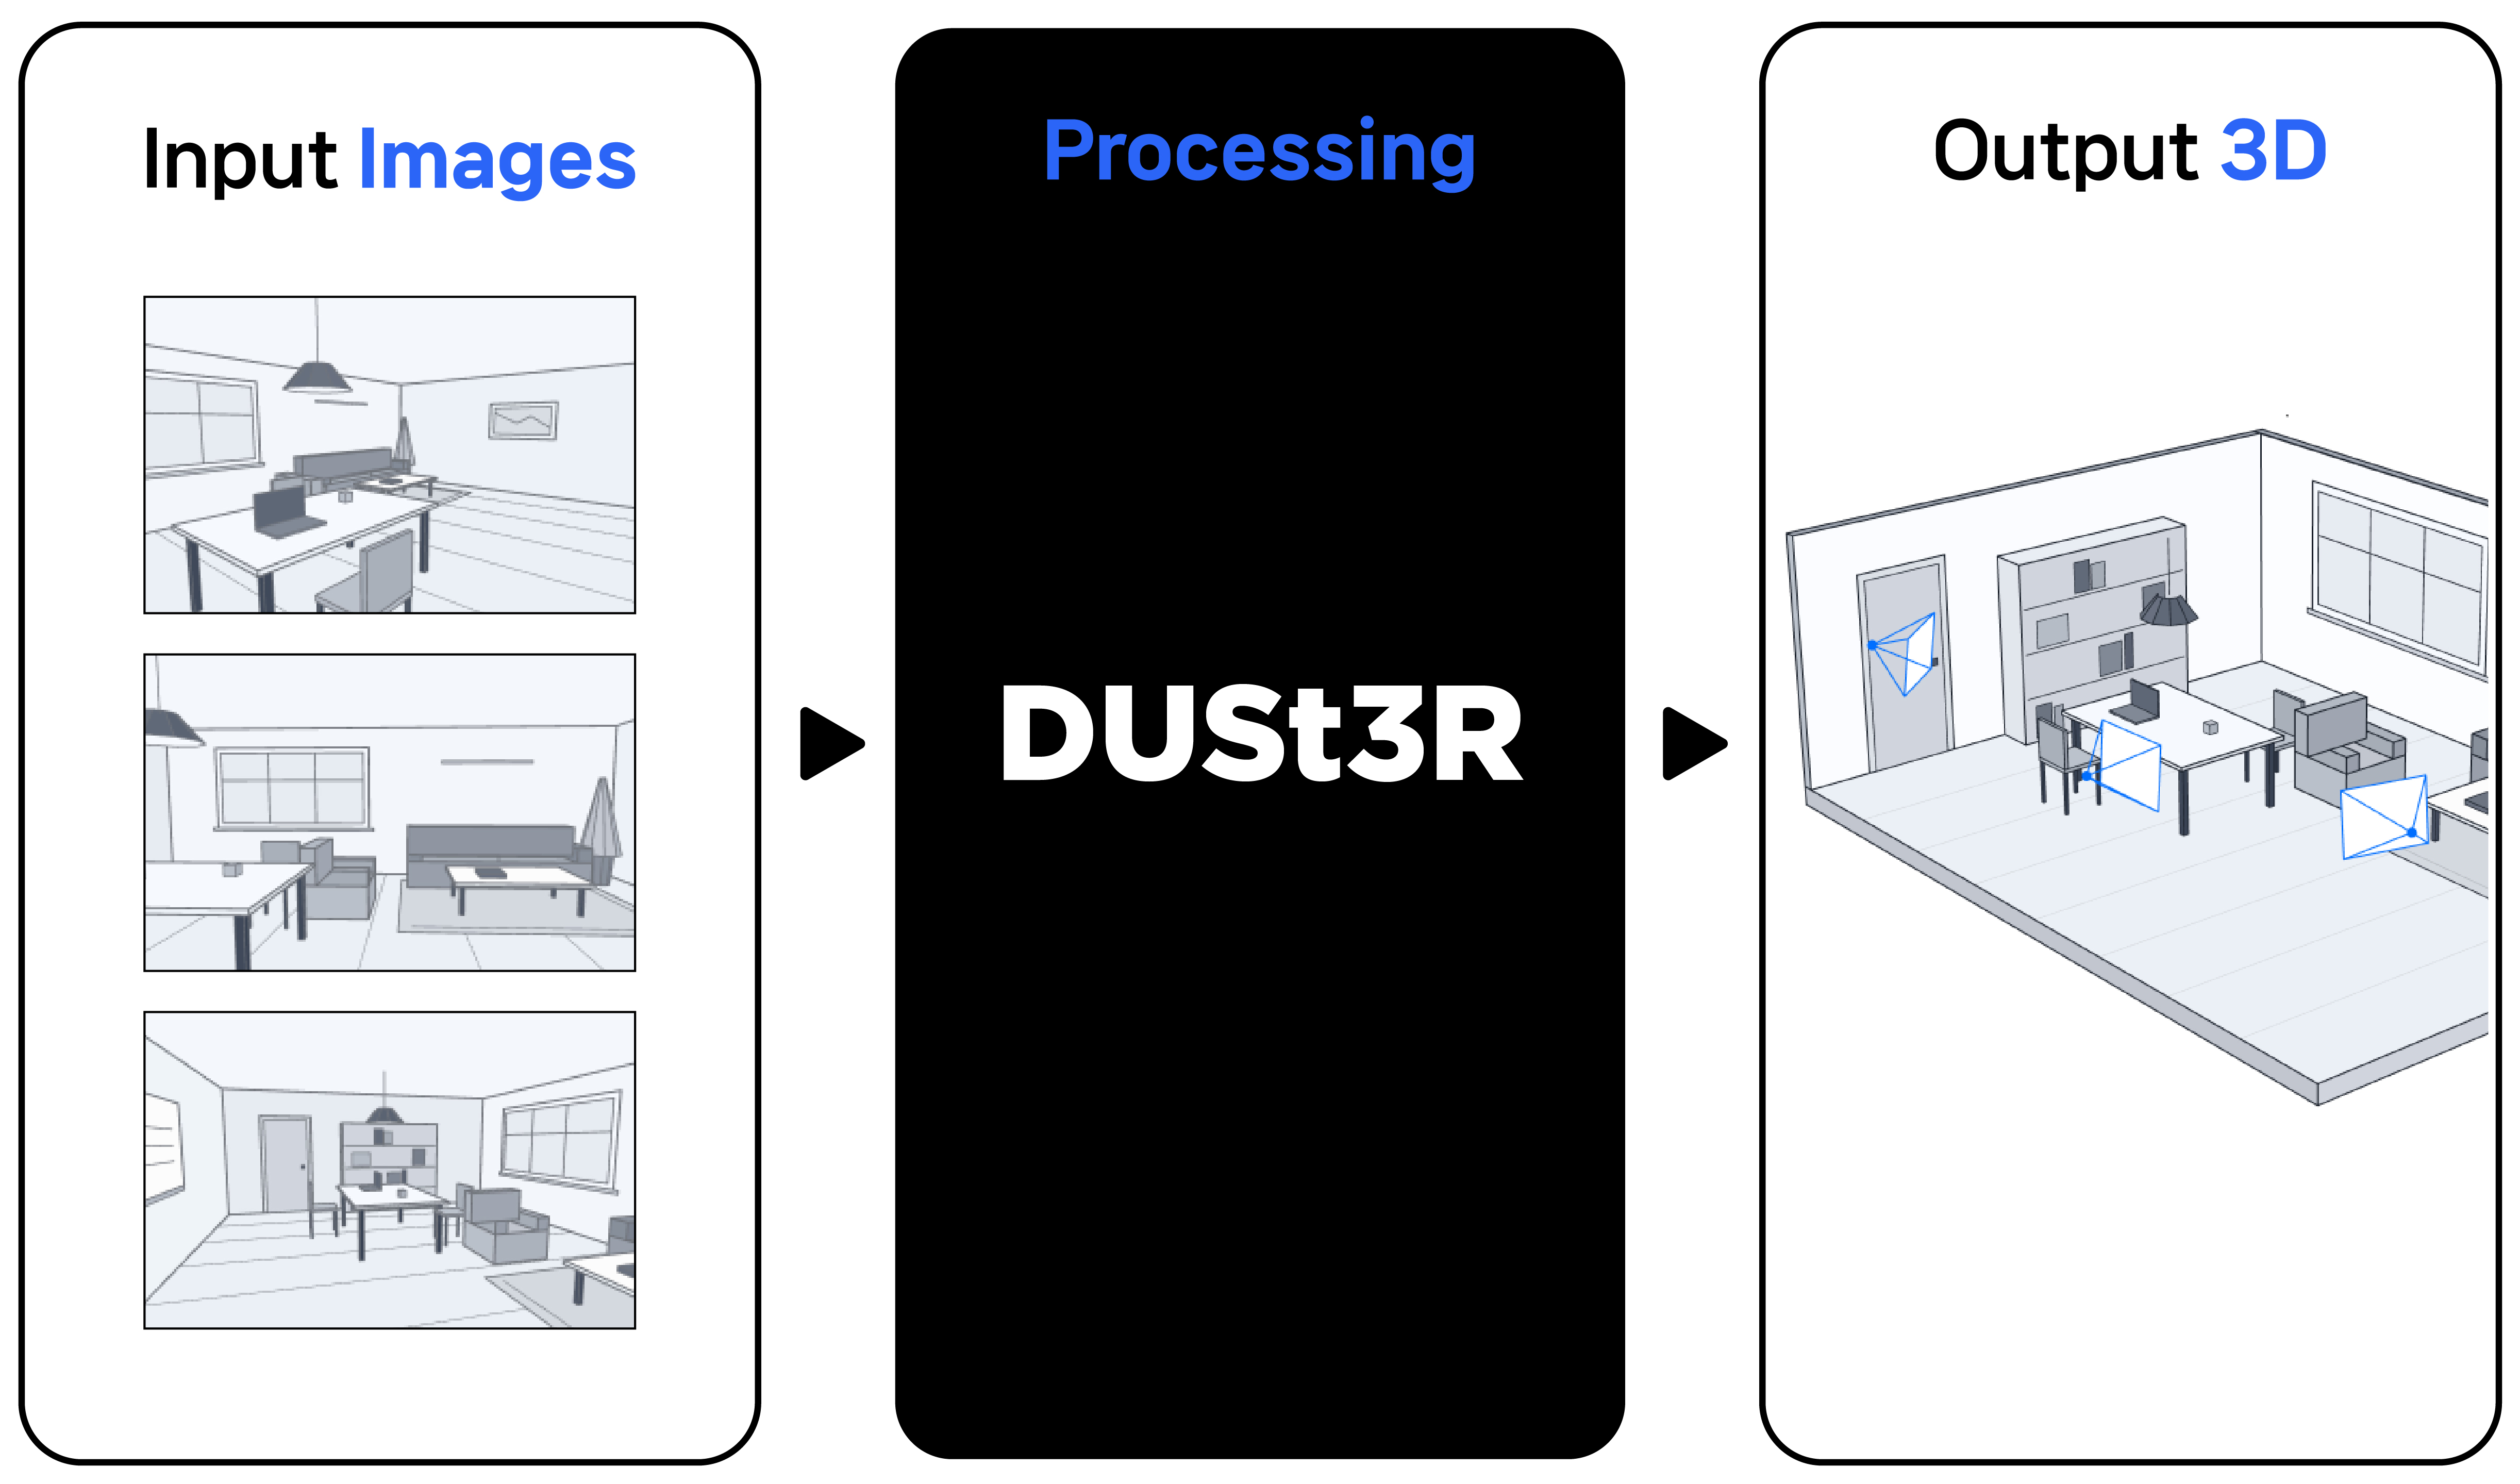
더스터(DUSt3R)는 한 장 또는 여러 장의 2D 이미지로 공간을 손쉽게 3차원으로 재구성해 로봇의 공간 이해를 지원합니다.
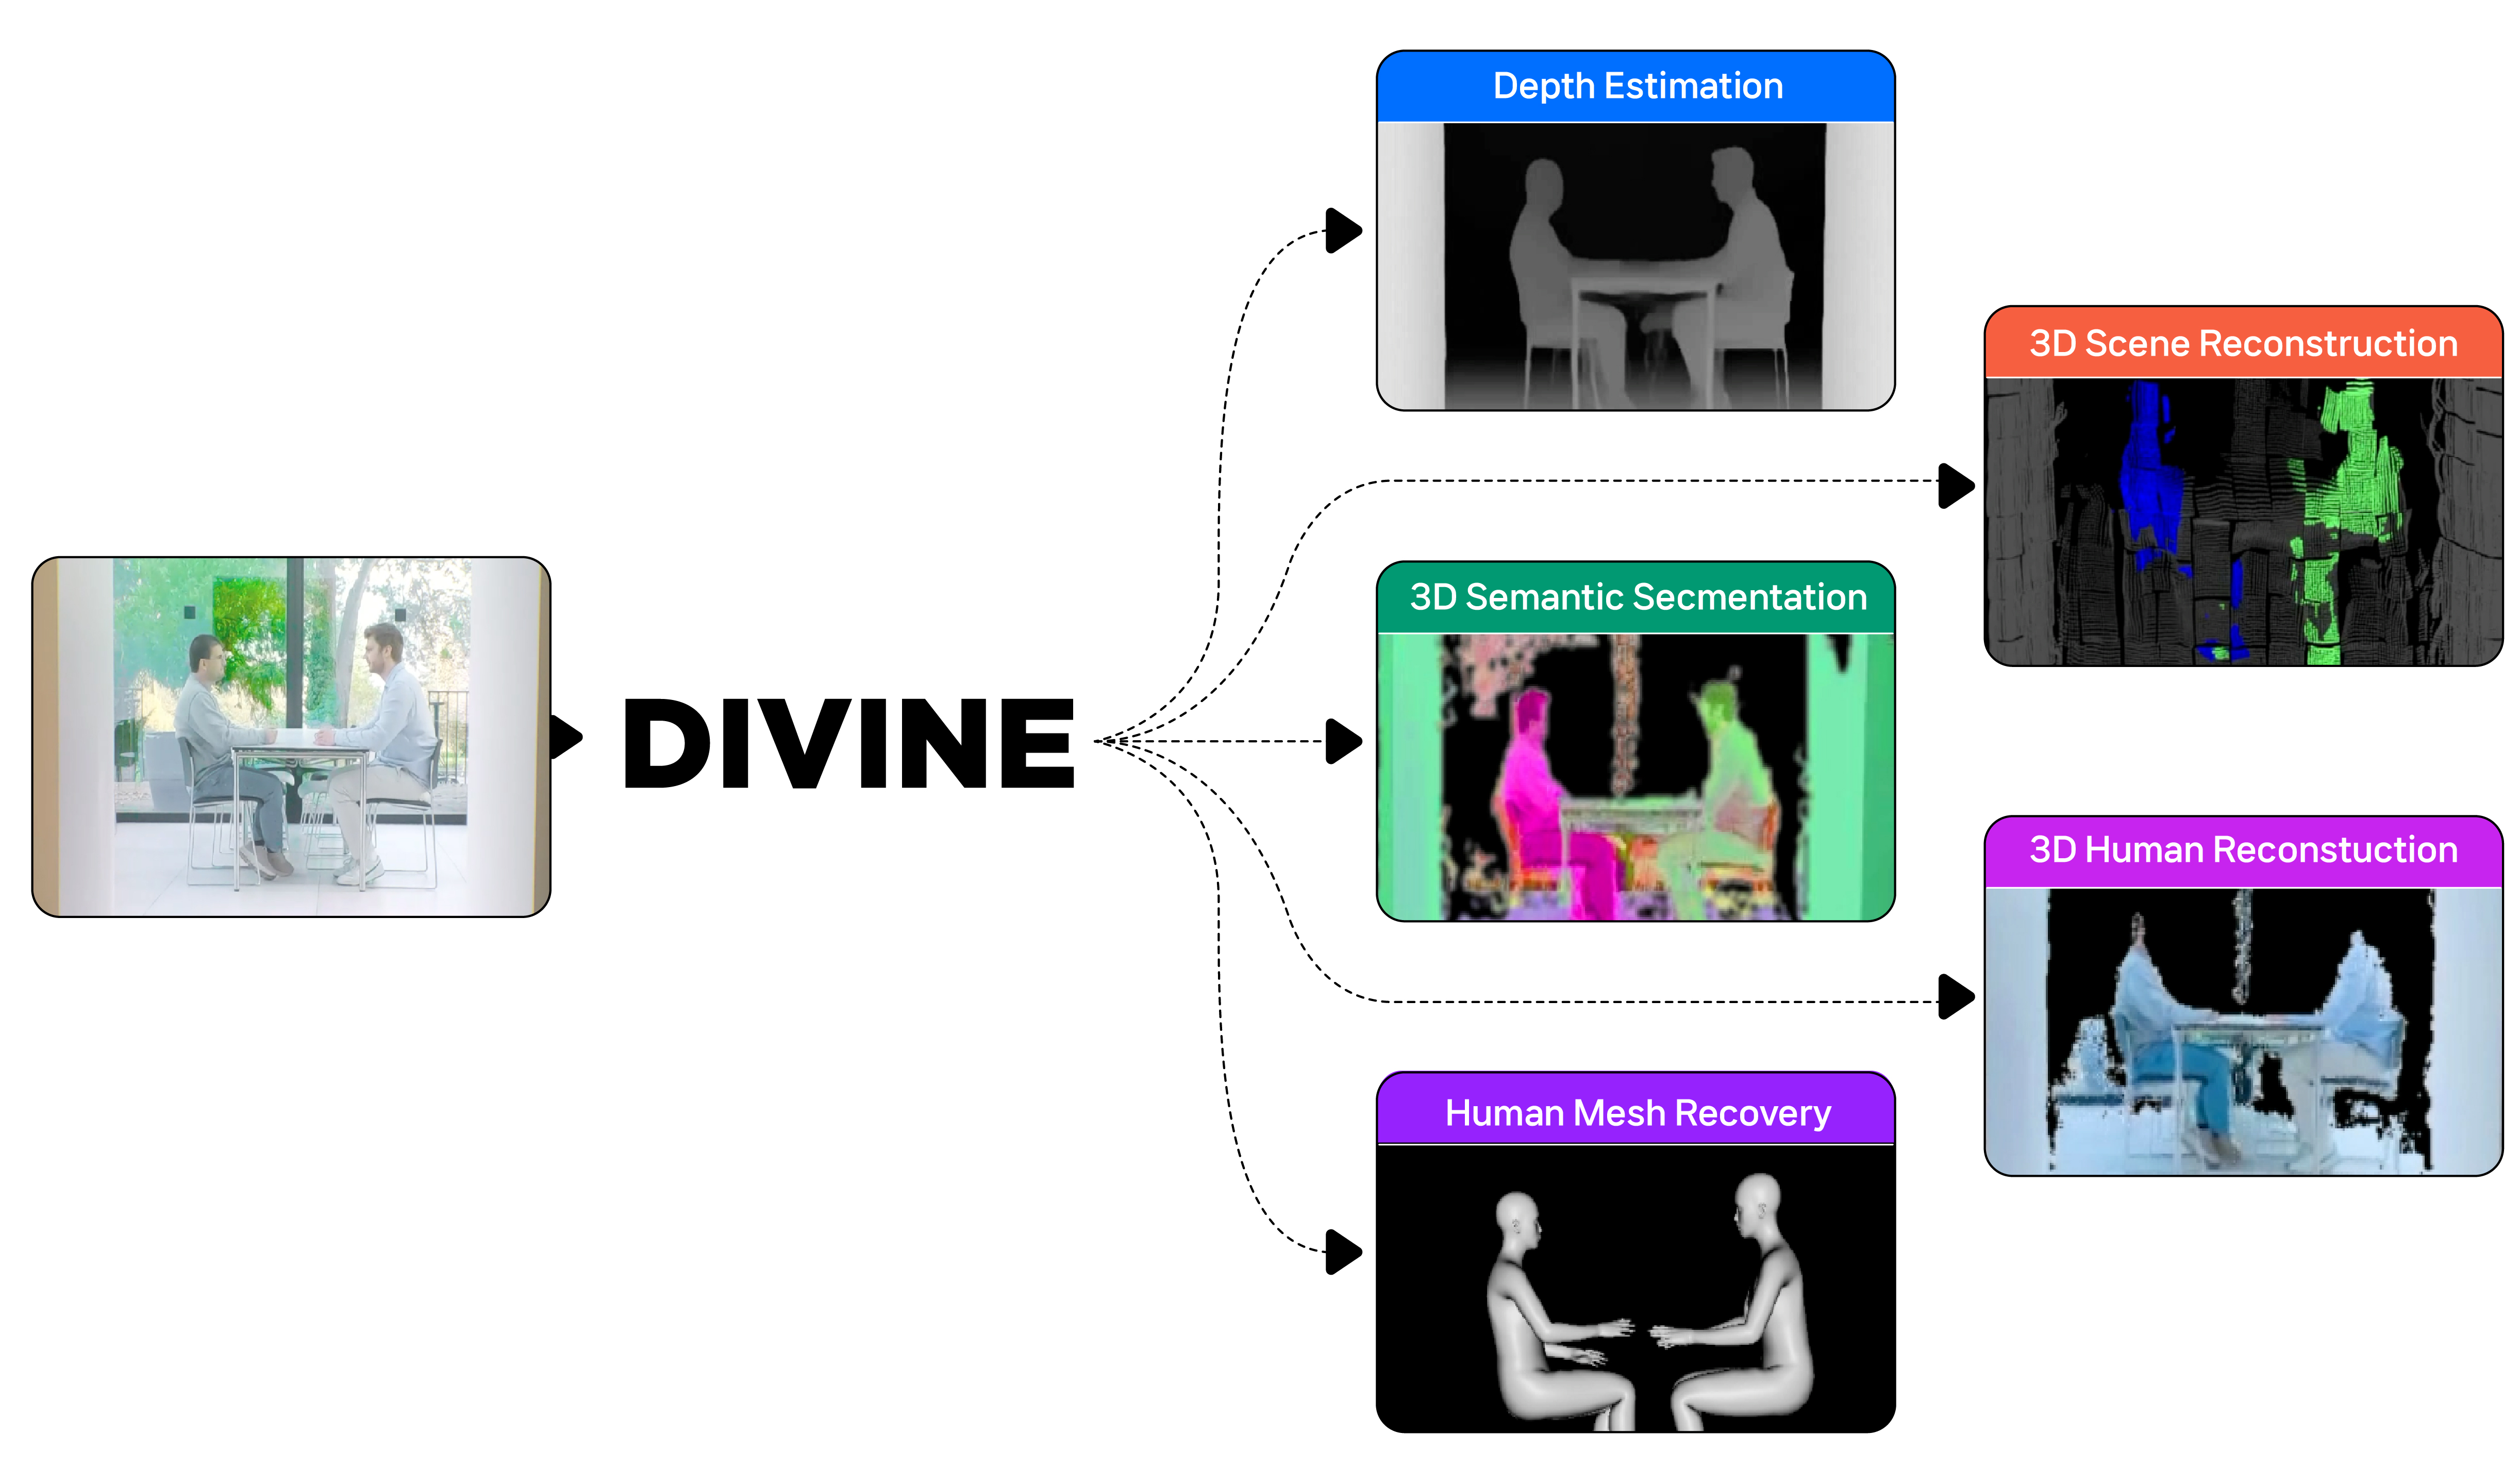
로봇을 위한 유니버셜 인코더 디바인(DIVINE)은 로봇 내에서의 연산을 줄여 로봇 AI 시스템의 구조적 중복과 복잡성을 줄입니다.
Cloud Robotics
네이버는 클라우드 기반 자율주행 로봇 플랫폼을 자체 개발합니다. 데이터 센터와 같은 클라우드를 로봇의 두뇌로 사용하는 것입니다. 이를 통해 여러 로봇들은 동시에, 효율적으로 제어되며, 정밀하게 제어됩니다.
네이버는 1784, 미드타운 야에스, 뉴무라바 등 다양한 환경에서 검증하고, 실제 서비스에 적용·고도화하고 있습니다.
Robot HW Platforms
네이버는 다양한 로봇 하드웨어 플랫폼을 통해 새로운 기술을 검증하고 고도화합니다.
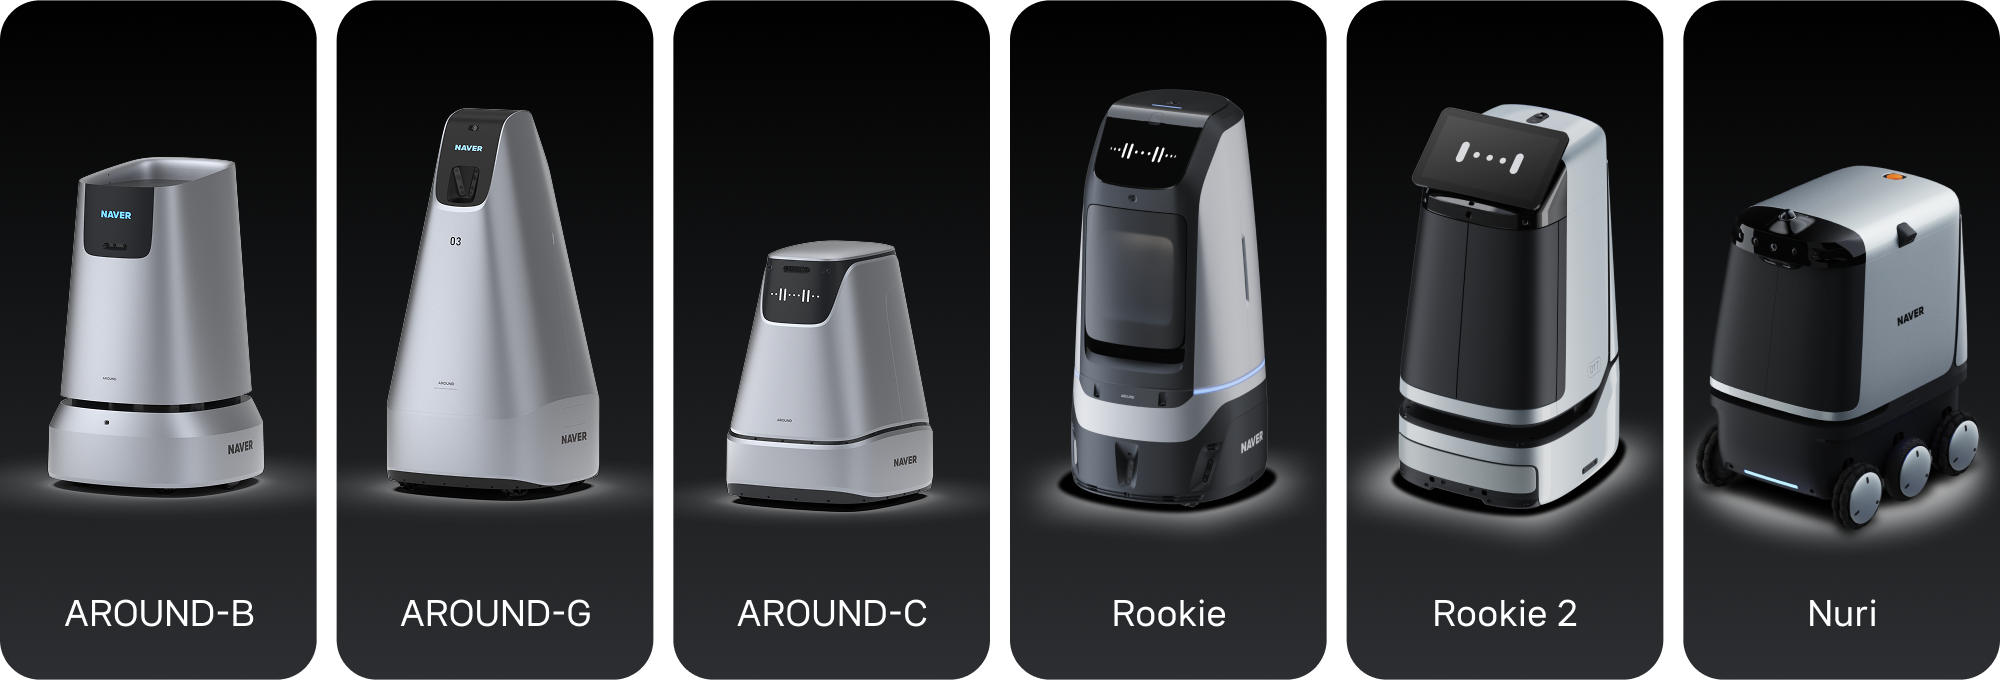
어라운드(AROUND) 시리즈는 자율주행 서비스 대중화를 위해 네이버가 연구·실증해 온 플랫폼입니다. 어라운드는 공통된 자율주행 기술을 바탕으로 도서 운반의 어라운드 B, 길 안내의 어라운드 G, 카페 서비스의 어라운드 C 등으로 확장 연구되었습니다.
다양한 어라운드 시리즈를 거쳐 네이버의 서비스 로봇은 1784에서 택배, 도시락, 카페, 편의점 배송 등 다양한 서비스를 수행하는 Rookie로 이어졌습니다. Rookie의 운영 경험은 앞으로 글로벌에서 활약할 Rookie 2에 반영되었습니다.
이 외에도 네이버는 하이퍼스케일 데이터센터 각 세종에서 무거운 자산을 운송하는 대형 어라운드 GaRo, 복잡한 도심을 주행하는 실외 배송 로봇 Nuri와 같이 다양한 하드웨어 플랫폼을 개발했습니다.
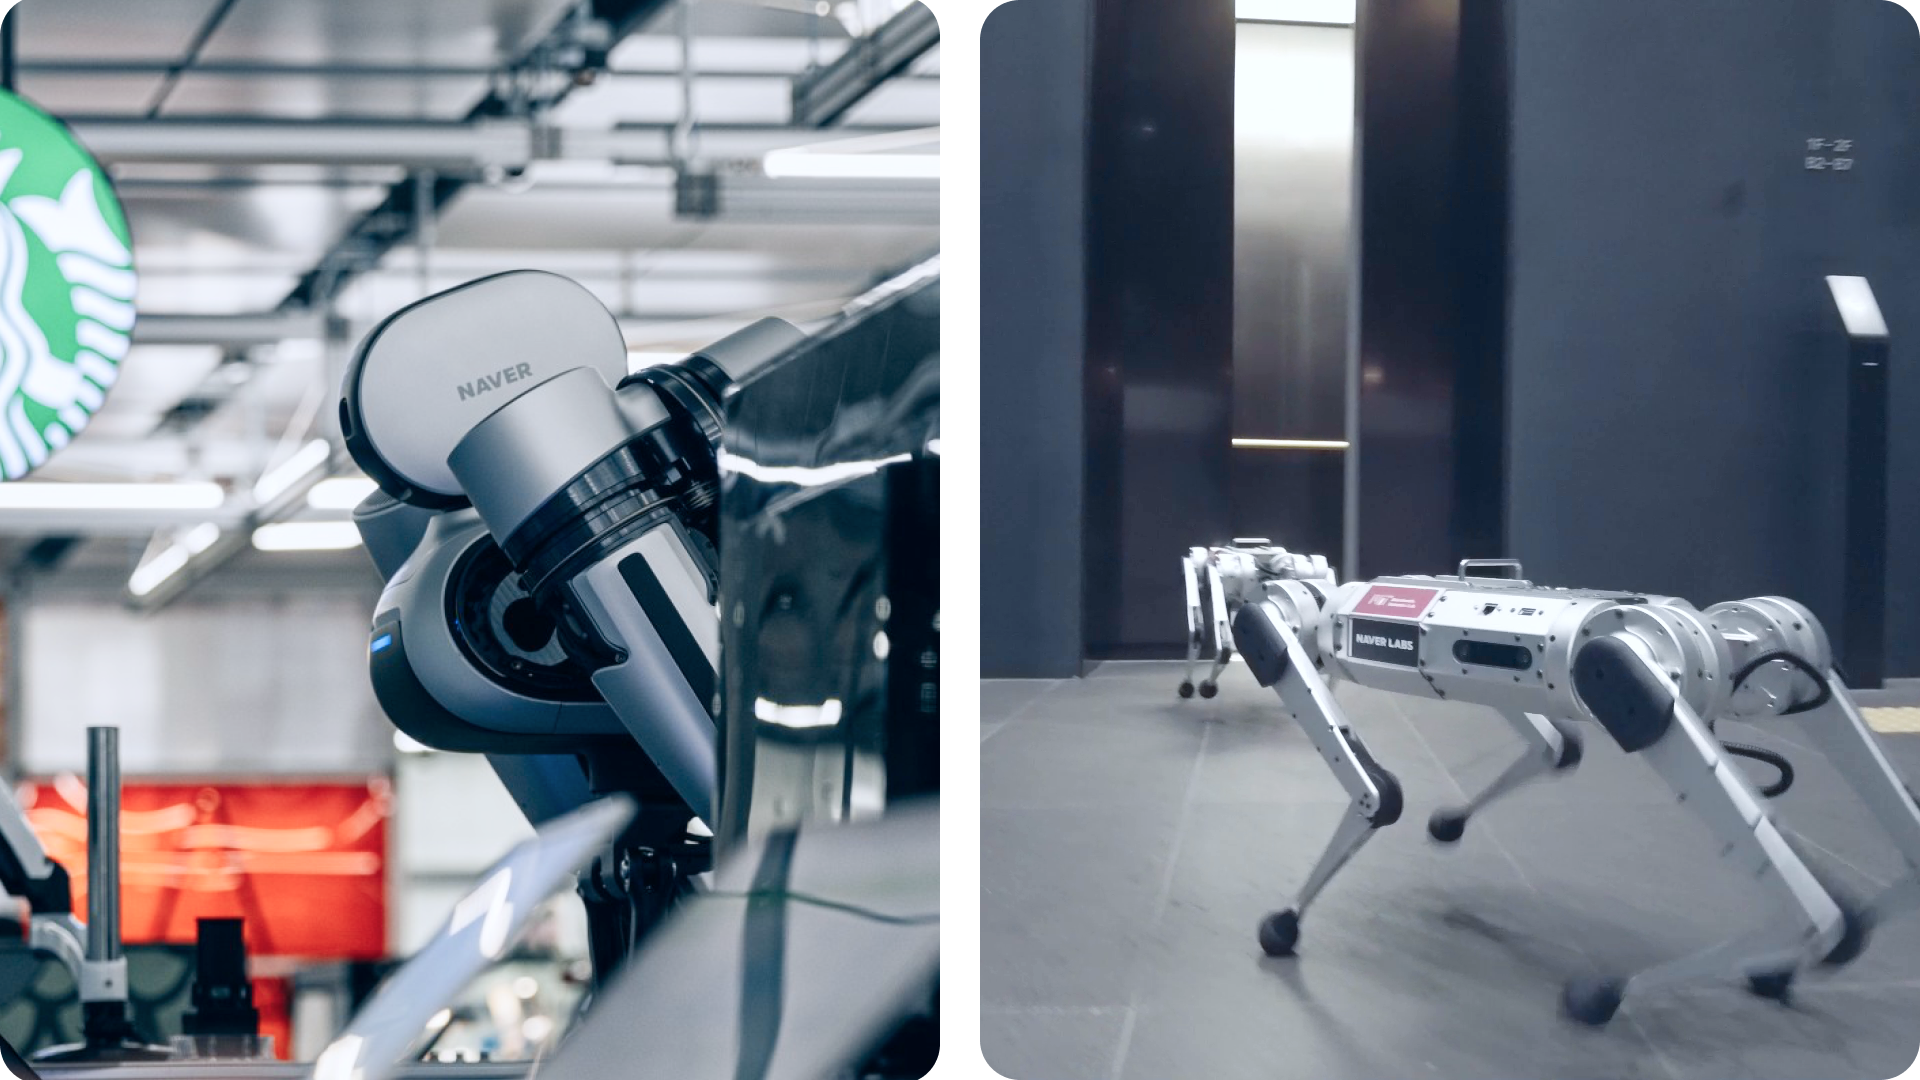
(왼)앰비덱스, (오)MIT 미니치타
산학협력을 통해 연구용 플랫폼도 제작하고 있습니다. 사람과 안전하게 상호작용하도록 설계된 양팔 로봇 AMBIDEX와 다양한 지면에서 자연스럽게 움직이는 4족 보행 로봇 MIT Mini-Cheetah가 대표적인 연구 플랫폼입니다.
Human-Robot Interaction
네이버의 로봇들에는 사람과의 자연스런 상호작용을 위한 Human-Robot-Interaction 기술이 적용되어 있습니다.
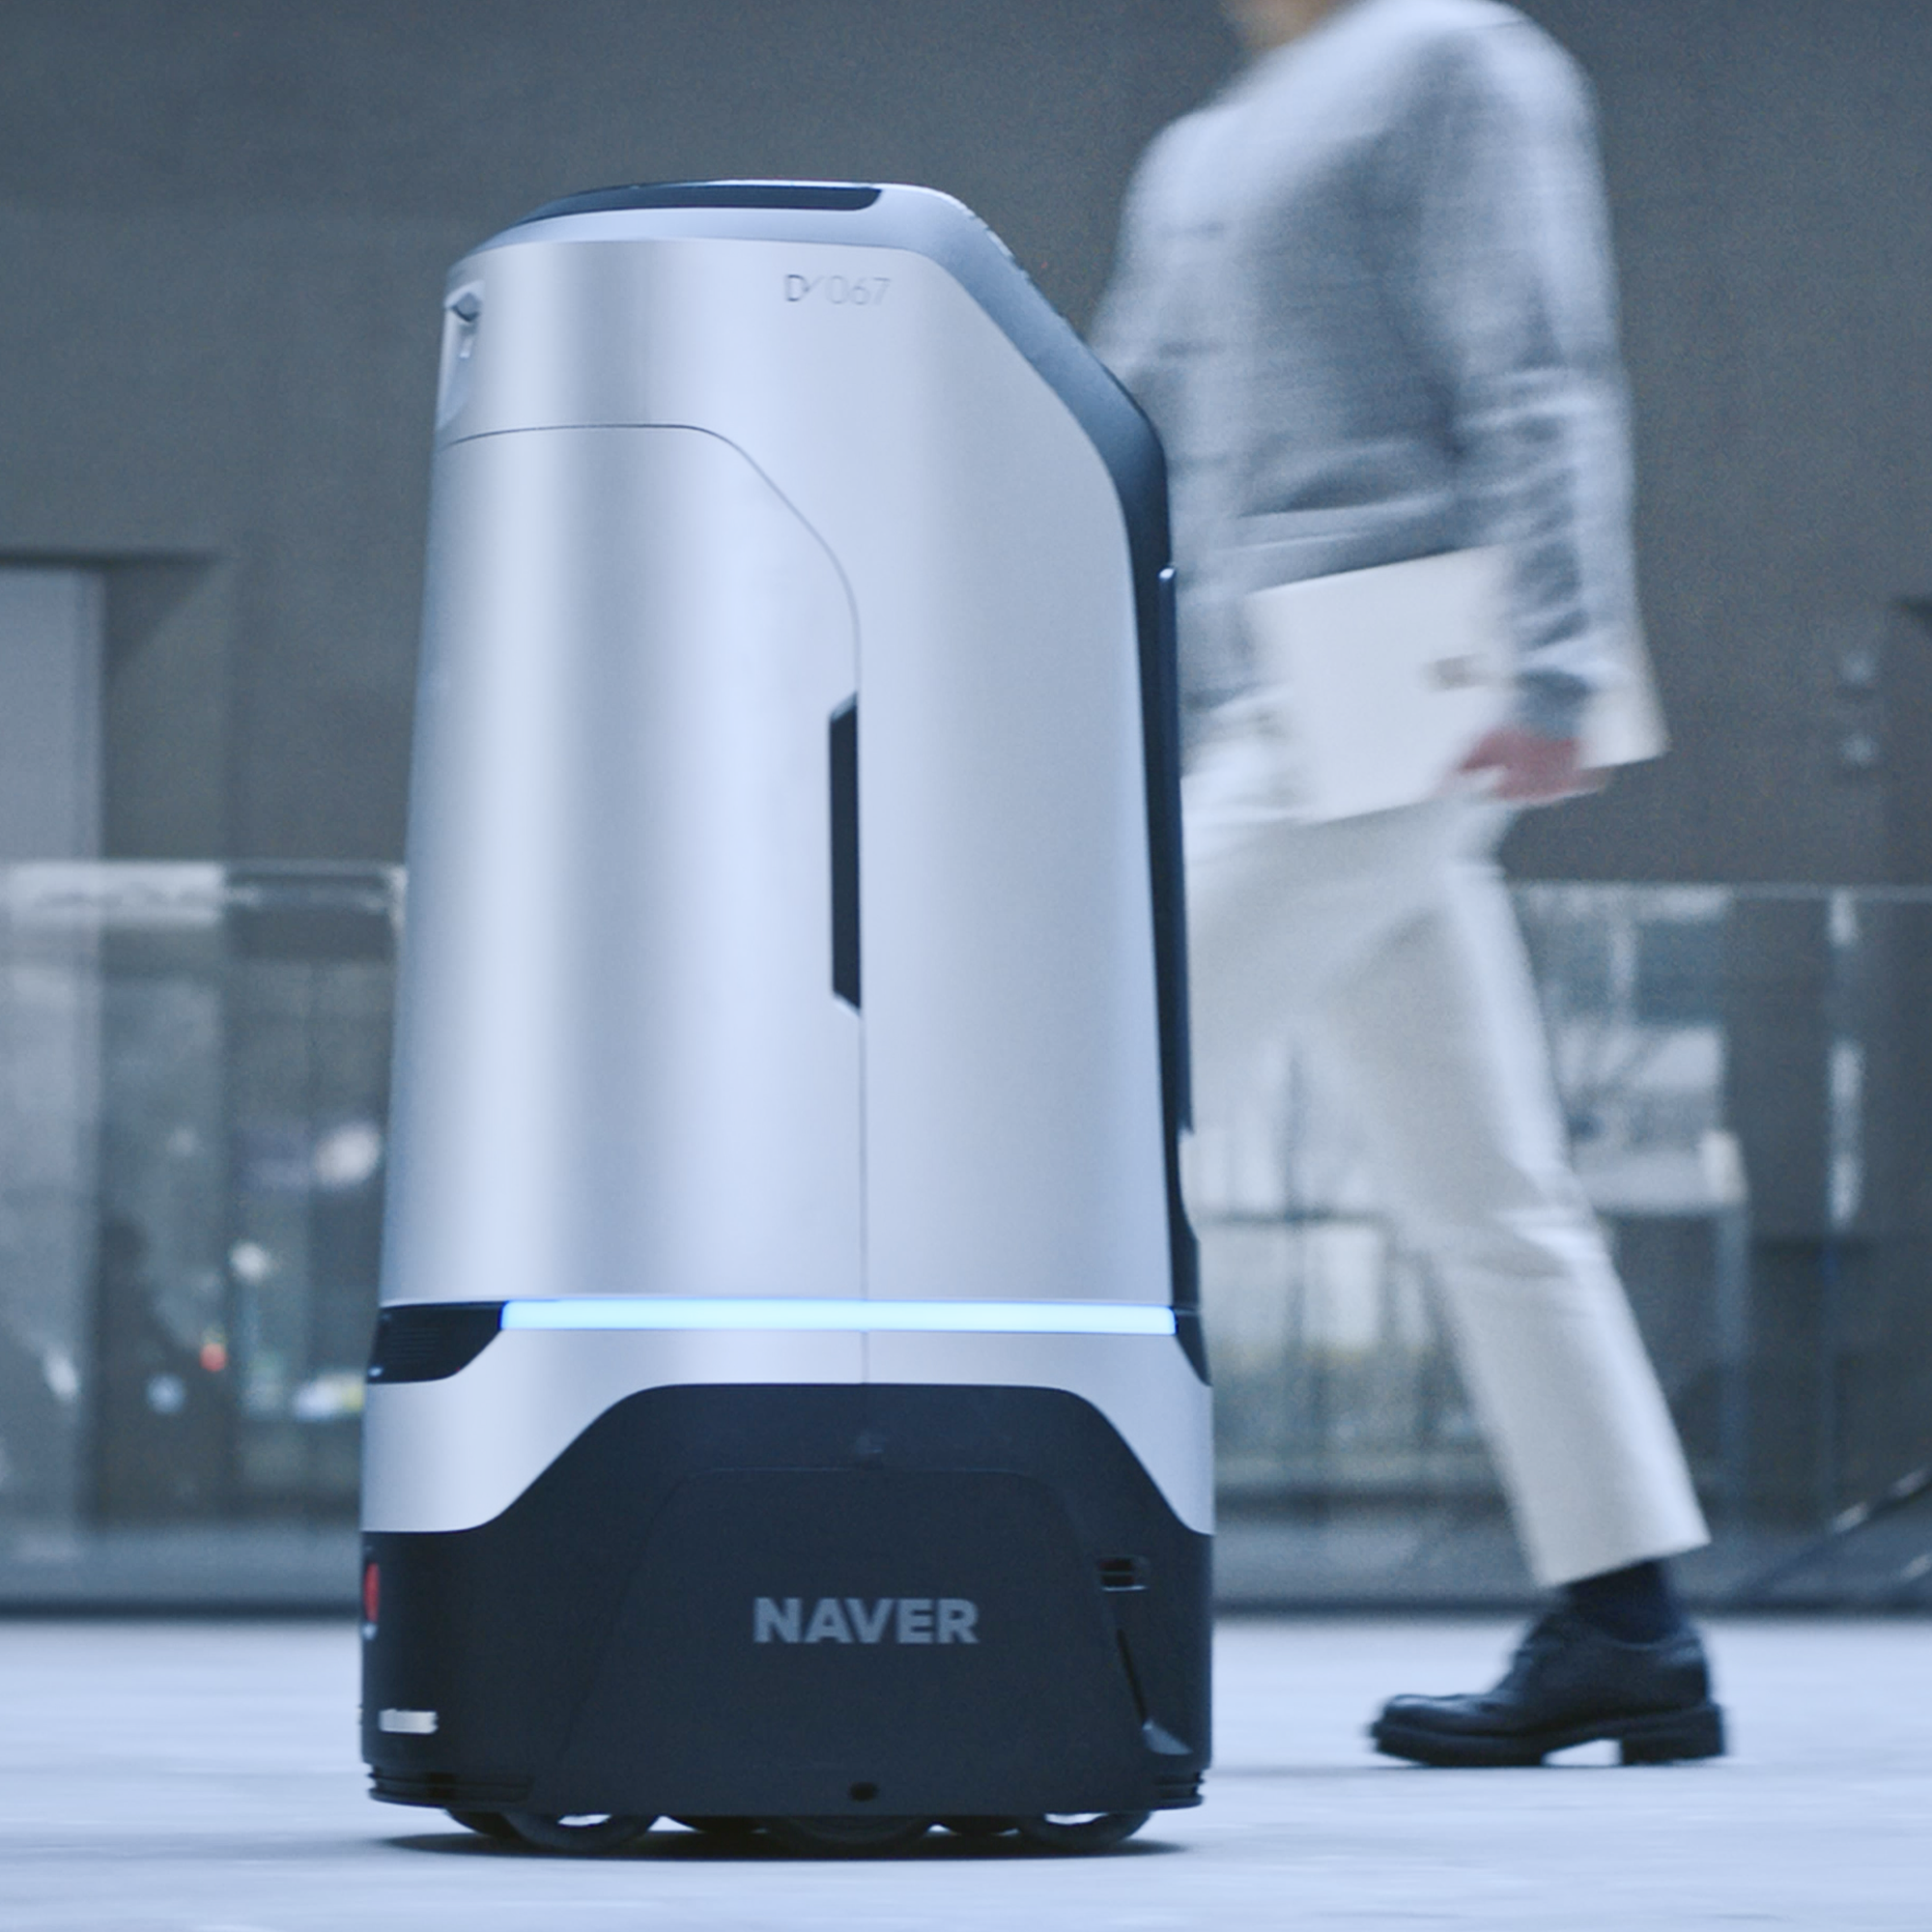
로봇은 좁은 통로에서 상황을 인지해 속도를 줄이거나 양보하며, 엘리베이터와 같은 밀집 환경에서는 군중의 흐름을 분석해 경로를 재설정합니다. 이처럼 네이버의 로봇은 단순한 충돌 회피를 넘어, 공간과 사람의 행동을 이해하고 의도를 예측해 반응하도록 나아가고 있습니다.
Platform & OS
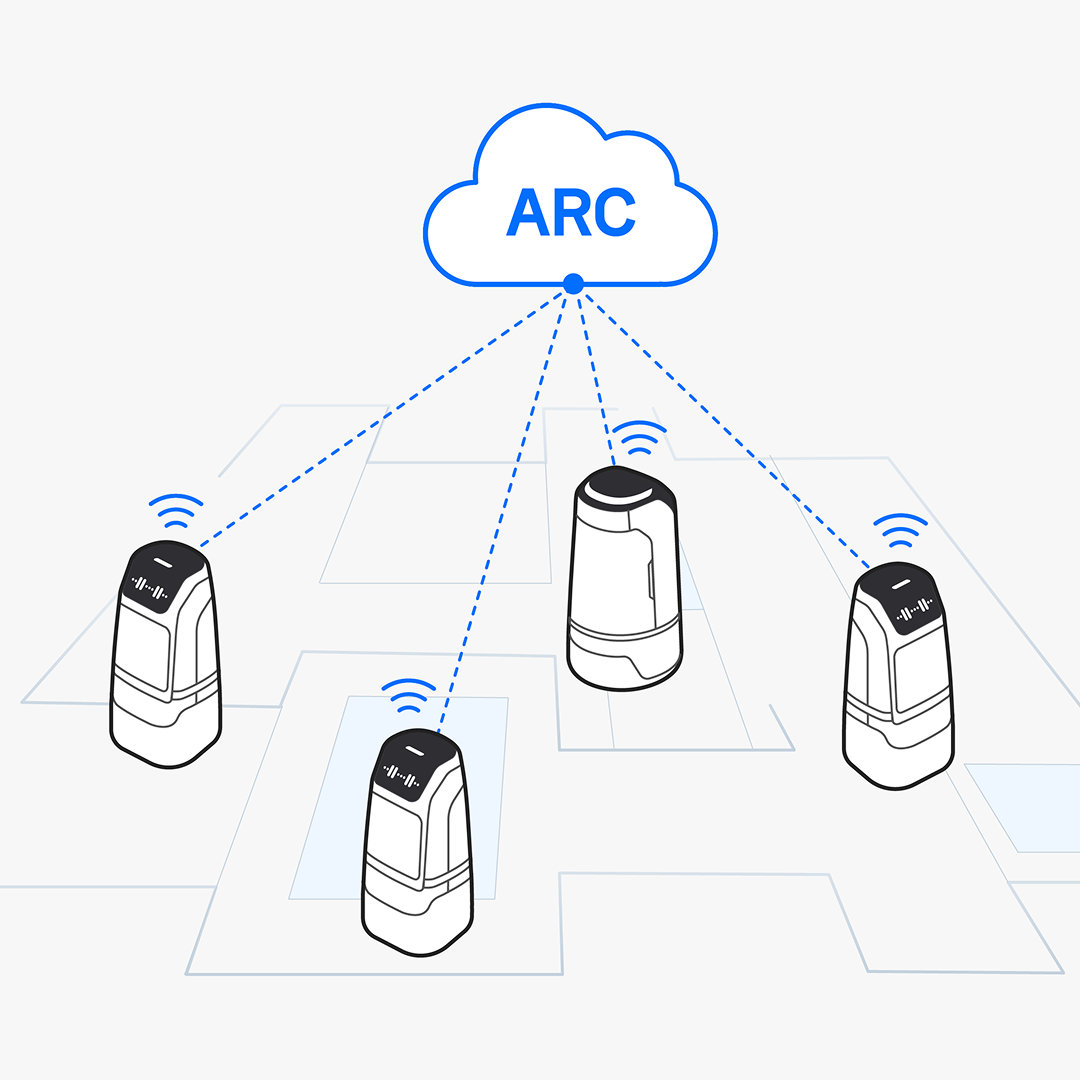
‘ARC’는 다수 로봇의 실제 업무 수행을 가능하게 하는 멀티 로봇 플랫폼입니다. 다양한 로봇과 서비스를 하나의 플랫폼과 OS로 연결하여 로봇 서비스 생태계를 확장합니다.
■ ARC eye
ARC eye는 공간을 디지털 트윈으로 제작하고 로봇에게 위치와 경로를 알려줍니다. ARC eye를 통해 대규모 실내 공간과 실외 공간의 디지털 트윈 데이터를 구축하고 AR, 스마트빌딩, 스마트시티, 로봇에 활용할 수 있습니다.
■ ARC brain
대규모 공간에서 움직이는 서로 다른 기종, 다수의 로봇을 제어·관리·모니터링하기 위한 멀티 로봇 플랫폼입니다. 1784에서 서비스를 수행하는 로봇들은 ARC brain을 통해 엘레베이터 등 시설물과 연동되고 안정적으로 제어됩니다.
■ ARC mind
쉽게 로봇 서비스들을 개발할 수 있는 환경을 제공하는 로봇용 OS입니다. 웹 플랫폼을 기반으로 하여 높은 확장성을 가지며, 하드웨어 제어를 위한 로봇 전용 웹 API, 솔루션 등을 제공합니다.
네이버랩스 기술 연구 현황 - Spatial AI 편 >